Motýl nepředpovídá bouřku. Co nám chaos říká o počasí?
Stejná pravidla, trochu jiný začátek. Proč se výhledy počasí rozcházejí, co ukazuje Lorenzův model a kdy je vějíř možností užitečnější než jediná čára.
V článku
V pátek večer si chystáte výlet. Na telefonu svítí slunce. Kamarád má pro stejnou sobotu v jiné aplikaci déšť. Oba se díváte na oblohu, která ještě neexistuje. A oba už hledáte viníka.
Tohle je vymyšlená scéna, ne srovnávací test aplikací. Rozdílné obrázky mohou mít mnoho důvodů. Jeden z nich nás ale zavede k otázce: proč i rozumný výpočet budoucího počasí může časem ztratit stopu?
Stejná pravidla, jiný výsledek
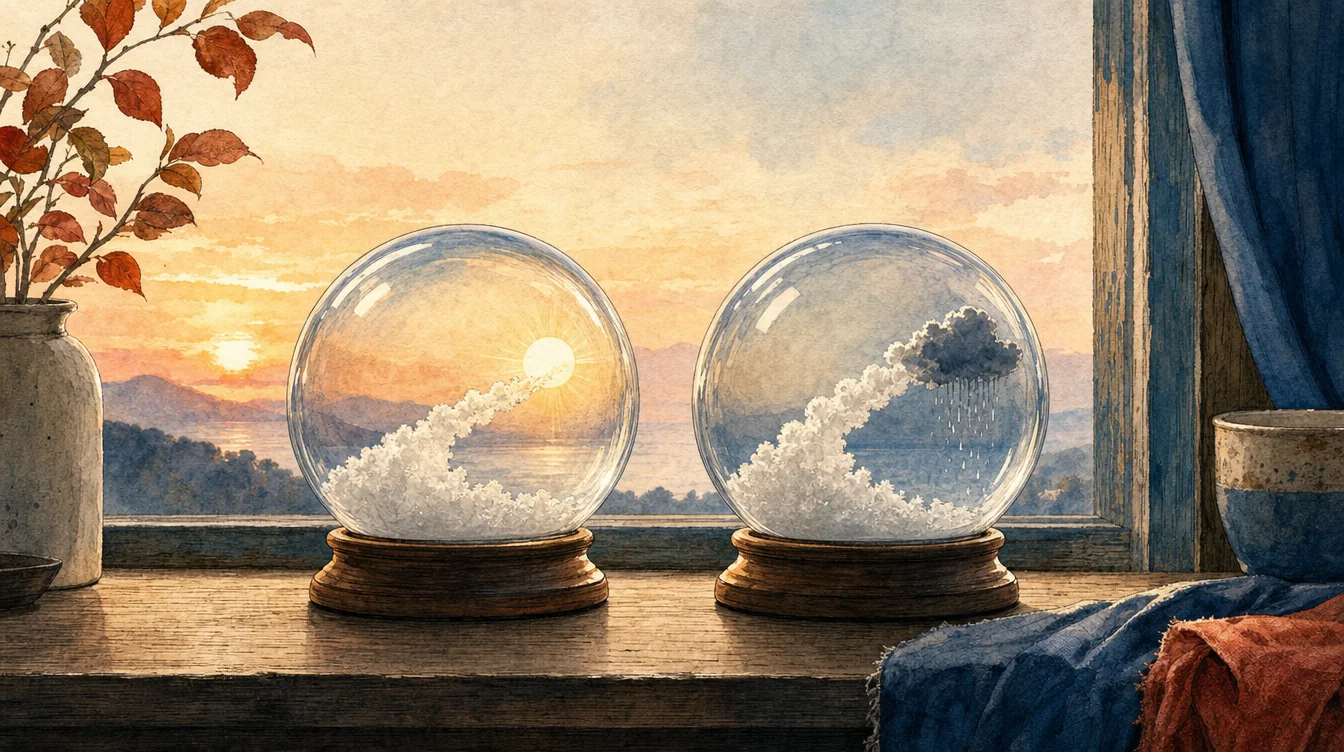
Představme si dvě předpovědi vytvořené stejným matematickým modelem. Liší se jen maličko v popisu dnešní atmosféry. Zprvu jdou téměř spolu. Pak se jejich výhledy rozejdou. V některých situacích rychleji než v jiných.[1][3]
Tomu se říká citlivost na počáteční podmínky. Není to tvrzení, že každá drobná změna musí způsobit právě jednu obrovskou bouři. Slavný motýl není meteorolog s tajným přístupem k příštímu úterý. Je obrazem potíže: pokud jsou rozdíly na začátku menší, než umíme spolehlivě zachytit, mohou časem změnit výsledek výpočtu.[1]
A teď zdánlivý rozpor. Chaos v matematickém modelu není totéž co dění bez pravidel. Při přesně daném výchozím stavu a pravidlech modelu je jeho další vývoj určen. Jenže my nemáme dokonale změřený výchozí stav. A pravidla, která píšeme do programu, nejsou sama skutečnou atmosférou.[1]
Zákonitost tedy není záruka předvídatelnosti. A naše nejistota není důkaz, že svět jedná náhodně. Tohle je rozdíl mezi otázkou, jak se něco vyvíjí, a otázkou, co o tom dokážeme včas zjistit.[1]
Lorenzova malá obloha
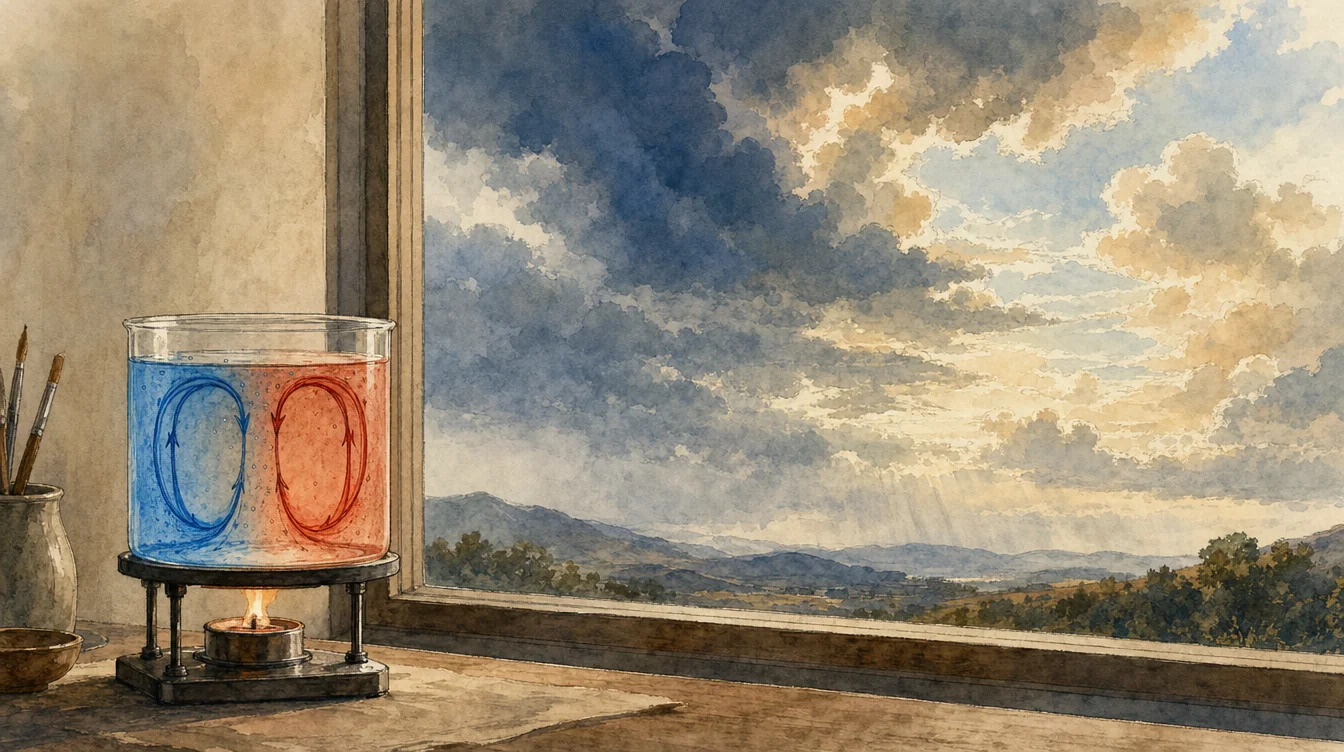
Edward Lorenz ukázal citlivé chování na zjednodušeném modelu proudění ohřívané tekutiny. Jeho práce z roku 1963 pomohla ukázat, co se může stát s blízkými výchozími stavy. Nebyla to však mapa, na níž by šlo určit polohu příštího lijáku. Podobných nápadů si všimli i jeho předchůdci; nevymyslel veškerý chaos z ničeho.[1]
Dokonce ani výstup jeho původního numerického výpočtu není nedotknutelný obrázek „toho, co by se opravdu stalo“. Pozdější přepočet jinou metodou našel rozdíly v dlouhých jednotlivých drahách. Jeho autoři přesto napsali, že to nevyvrací Lorenzův závěr o neopakujícím se chování modelu.[9]
Rozdíl je důležitý: model nám může něco vysvětlit, i když nedokáže dodat přesnou dlouhodobou trasu jedné konkrétní bouře. Mapa dokáže ukázat zatáčku. Neví ještě, zda do ní v sobotu vjedete.
Místo jediné čáry vějíř
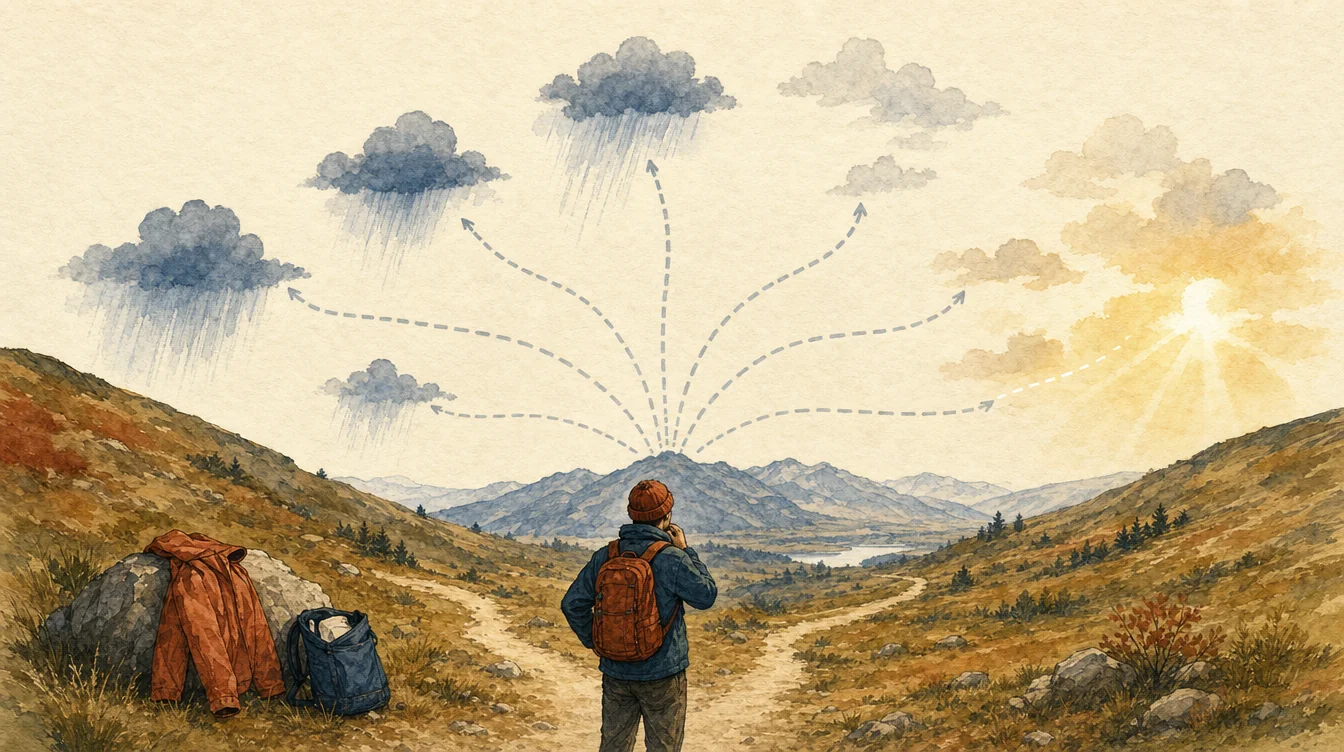
Proto meteorologové nepočítají vždy jen jednu budoucnost. V souborové předpovědi spustí několik běhů výpočtu s pozměněným začátkem. Pracují také s nejistotou samotného modelu. Pokud se možné výsledky rozcházejí, máme důvod brát jedinou přesnou čáru na mapě opatrněji.[3]
Z takového vějíře může vzniknout užitečná pravděpodobnost. Samotné „sedm mokrých běhů z deseti“ ale ještě nedává spolehlivých sedmdesát procent deště. Soubor musí pokrýt možné začátky a chyby modelu. Jeho pravděpodobnosti je třeba dlouhodobě porovnávat s tím, co skutečně nastalo.[3]
Pro výlet z toho neplyne povinnost studovat celou meteorologii. Stačí vědět, že „může pršet“ nemusí být útěk od odpovědi. Může to být poctivější odpověď na rozhodnutí, zda si vzít bundu.
Kdy předpovědi dojde dech?
Jedna modelová studie počasí ve středních zeměpisných šířkách zkoušela menší odchylky ve startovním stavu. Pro vybrané velkoplošné ukazatele našla možnost získat několik dalších dní použitelné předpovědi. Drobnější jevy, třeba jednotlivé bouřky, mají kratší výhled. Pokusy vycházely z vybraných zimních a letních situací a z předpokladů o přesnosti modelu.[4]
Tady přichází nejsilnější námitka. Žagar a Szunyogh upozornili, že v takovém pokusu chybí část chyb modelu a některé způsoby vzniku nejistoty. Podle nich nelze slibovat, že lepší měření samo přidá několik dní běžným předpovědím.[5] Autoři původní studie hájili svůj odhad jako pokus o vnitřní hranici, nikoli jako okamžitý provozní slib. Zároveň výslovně uznali: samotné zpřesnění počátečního stavu nestačí, musí se zlepšit i model.[6]
Proto z článku nevystřihujme kouzelné datum, po kterém už předpověď neplatí. Záleží na tom, co předpovídáme, kde a v jaké situaci. Průměrné podmínky za delší dobu nejsou stejná otázka jako déšť nad jednou loukou v úterý odpoledne.[3][4]
Také nový výpočetní nástroj musí projít správnou zkouškou. V jedné studii model Pangu-Weather při běžně velkých počátečních odchylkách zachytil růst nejistoty lépe než při velmi malých. Ty malé v daném pokusu nerostly jako v porovnávaném fyzikálním modelu ICON. To není rozsudek nad každou AI předpovědí: šlo o konkrétní model, jednu výchozí situaci a omezené srovnání.[7]
Co by změnilo náš názor
Kdyby nové, předem stanovené testy v různých obdobích ukázaly, že zlepšené měření bez zlepšení modelu spolehlivě prodlužuje použitelné předpovědi vybraných jevů, museli bychom zmírnit námitku proti samotným měřením. Chtěli bychom vidět výsledek proti skutečnému počasí, ne jen shodu dvou běhů téhož programu.[4][5][6]
Naopak opakované selhání předpovídaných pravděpodobností by oslabilo naši důvěru v konkrétní souborový systém. Počet alternativ není sám vysvědčením jejich kvality.[3]
Motýl nám neurčuje, zda bude pršet. Připomíná něco méně filmového a užitečnějšího: když neznáme přesný začátek ani dokonalý model, není poctivé tvářit se, že známe jediný konec.
Meze rešerše: výběrová esej nad filozofickým přehledem a meteorologickými modelovými pracemi, nikoli vlastní měření nebo systematický přehled současné přesnosti předpovědí. Úvodní výlet, dvě aplikace a mapa jsou modelové příklady. Historický Lorenzův sken jsme nevyhodnocovali jako plný strojově čitelný text. Ilustrace jsou metafory vytvořené v Higgsfieldu pomocí GPT Image 2, nikoli skutečné meteorologické snímky.
Zdroje
- Bishop: Chaos (Stanford Encyclopedia of Philosophy, rev. 2024)Zpět k citaci 1 Zpět k citaci 2 Zpět k citaci 3 Zpět k citaci 4 Zpět k citaci 5
- Palmer: The ECMWF Ensemble Prediction System (2018 preprint; 2019 journal)Zpět k citaci 1 Zpět k citaci 2 Zpět k citaci 3 Zpět k citaci 4 Zpět k citaci 5
- Zhang et al.: What Is the Predictability Limit of Midlatitude Weather? (2019)Zpět k citaci 1 Zpět k citaci 2 Zpět k citaci 3
- Žagar and Szunyogh: Comments on What Is the Predictability Limit of Midlatitude Weather? (2020)Zpět k citaci 1 Zpět k citaci 2
- Sun et al.: Reply to Comments on What Is the Predictability Limit of Midlatitude Weather? (2020)Zpět k citaci 1 Zpět k citaci 2
- Selz: Can AI-Based Weather Prediction Models Simulate the Butterfly Effect? (2023)Zpět k citaci 1
- Comments on Deterministic Nonperiodic Flow (1966)Zpět k citaci 1